 PDF
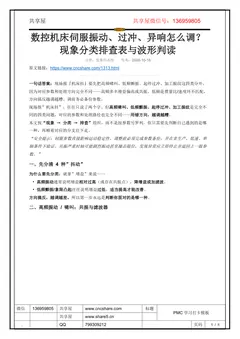
数控机床伺服振动、过冲、异响怎么调?现象分类排查表与波形判读
现场报『机床抖』要先把高频啸叫、低频颤振、起停过冲、加工振纹这四类分开,因为对应参数和处理方向完全不同——高频多半增益偏高或共振,低频是惯量比/速度环不匹配,方向搞反越调越糟。调前务必备份参数。现场报”机床抖”,往往只说了两个字。但高频啸叫、低频颤振、起停过冲、加工振纹是完全不同的四类问题,对应的参数和处理路径也完全不同——用错方向,越调越糟。本文按“现象 → 分类 → 排查”组织,而不是按参数号罗列。你只需要先判断自己遇到的是哪一种,再顺着对应的分支往下走。“安全提示:伺服参数直接影响运动稳定性。调整前必须完成参数备份,并在非生产、低速、单轴条件下验证。共振严重时轴可能剧烈振动甚至撞击限位,发现异常应立即停止并退回上一版参数。”一
原版 PDF 下载通道暂未开放,可在线阅读全文;后续开放后此处会自动启用。
文档简介
伺服与主轴调试现场报『机床抖』要先把高频啸叫、低频颤振、起停过冲、加工振纹这四类分开, 因为对应参数和处理方向完全不同——高频多半增益偏高或共振,低频是惯量比/速度环不匹配, 方向搞反越调越糟。调前务必备份参数。 现场报”机床抖”,往往只说了两个字。但高频啸叫、低频颤振、起停过冲、加工振纹是完全不同的四类问题,对应的参数和处理路径也完全不同——用错方向,越调越糟。 本文按“现象 → 分类 → 排查”组织,而不是按参数号罗列。你只需要先判断自己遇到的是哪一种,再顺着对应的分支往下走。 “安全提示:伺服参数直接影响运动稳定性。调整前必须完成参数备份,并在非生产、低速、单轴条件下验证。共振严重时轴可能剧烈振动甚至撞击限位,发现异常应立即停止并退回上一版参数。” 一、先分清 4 种”抖动” 为什么要先分类:就拿”增益”来说—— • 高频振动通常说明增益相对过高(或存在共振点),降增益或加滤波。 • 低频颤振/象限凸起往往说明增益过低,适当提高才能改善
本文档共 8 页,整理自 www.cncshare.com,原文链接:https://www.cncshare.com/1313.html。本站提供逐页在线阅读,便于在手机与电脑上对照现场排查。
📖 展开文字版全文(共 8 页,便于复制与检索)
第 1 页
www.share5.cn
数控机床伺服振动、过冲、异响怎么调?
现象分类排查表与波形判读
分类:发那科系统发布:2026-10-18
原文链接:https://www.cncshare.com/1313.html
一句话答案:现场报『机床抖』要先把高频啸叫、低频颤振、起停过冲、加工振纹这四类分开,
因为对应参数和处理方向完全不同——高频多半增益偏高或共振,低频是惯量比/速度环不匹配,
方向搞反越调越糟。调前务必备份参数。
现场报”机床抖”,往往只说了两个字。但高频啸叫、低频颤振、起停过冲、加工振纹是完全不
同的四类问题,对应的参数和处理路径也完全不同——用错方向,越调越糟。
本文按“现象 → 分类 → 排查”组织,而不是按参数号罗列。你只需要先判断自己遇到的是哪
一种,再顺着对应的分支往下走。
“安全提示:伺服参数直接影响运动稳定性。调整前必须完成参数备份,并在非生产、低速、单
轴条件下验证。共振严重时轴可能剧烈振动甚至撞击限位,发现异常应立即停止并退回上一版参
数。”
一、先分清 4 种”抖动”
为什么要先分类:就拿”增益”来说——
• 高频振动通常说明增益相对过高(或存在共振点),降增益或加滤波。
• 低频颤振/象限凸起往往说明增益过低,适当提高才能改善。
方向搞反,越调越差。所以第一步永远是判断你面对的是哪一种。
二、高频振动 / 啸叫:共振与滤波器
第 2 页
www.share5.cn
先确认是不是共振
判据:振动是否与某个特定的速度或位置强相关?如果只有某个速度段响、或者频率固定,基本
可以判定是机械共振——机械系统有一个固有频率,被伺服激励起来了。
此时单纯降增益只是逃避:增益降下去振动确实小了,但刚性也跟着没了,加工精度会变差。正
确做法是先用滤波器把共振点削掉。
滤波器怎么用(BEIJING-FANUC《伺服调试指导说明》口径)
第一步:找出共振点的中心频率与带宽。
官方说明明确指出:振动的中心频率和带宽必须通过某种方法检测出来(如使用 SERVO GUIDE
软件或频率计等)。凭手感估是不行的。
第二步:按频率高低选滤波器。
HRV 滤波器共 4 组,参数如下:
使用要点:
• 系统供使用的滤波器共有 4 组;若存在两个或以上共振点,可组合使用。
• 设定参数时一定要选择相应的轴 —— 这是最容易漏的一步。
• 阻尼值常见设为 5% 或 10%(部分资料口径),取值越小抑制幅度越大。
第三步:消掉共振点后,再把增益提上去。
官方流程原文:
“消除掉共振点后,就可以设定更高的速度增益(参数 2021)。然后需要重新测量频率响应,
如此反复进行,直到满足要求。”
第 3 页
www.share5.cn
这是一个”滤波 → 提增益 → 再测量”的循环,不是一次搞定。
第四步:什么情况下该放弃调参。
官方说明也给了明确的停止信号:
“如果使用了所有的滤波器仍无法消除振动,请进行机械因素的排查。”
陷波滤波器(部分资料提到 2205 / 2212)
有资料把 2205、2212 等列为”陷波滤波器”相关参数。这类参数的具体编号与可用性与系统
型号、软件版本强相关,且不同资料的对应关系不一致。
我的建议:以你机床伺服参数画面上实际显示的滤波器功能名称为准,不要凭资料里的编号硬填。
滤波器相关的参数一旦填错,可能反而放大振动。
什么是”好的频率响应”
官方给了两条判据(供有 SERVO GUIDE 等工具时参考):
1. 响应带宽(幅频曲线上 0dB 区间)要足够宽,越宽越好 —— 主要通过调整位置环增益
(1825)与速度环增益(2021)实现。
2. 使用 HRV 滤波器后,高频共振频率处的幅值应低于 −10 dB。
三、低频颤振:惯量比与速度环不匹配
现象:较沉闷的、幅度较大的来回晃,或加减速时的晃动。
这一类的方向与第二类相反——低频问题往往不是”增益太高”,而是惯量比设置与实际不匹
配。
排查顺序:
1. 确认实际惯量比。可以手动测算或用系统自动测量功能得到实际值,再与设定值比对。设定
值偏大或偏小都会引起振荡。
2. 按官方序列调整速度环相关参数(详见 FANUC 伺服增益参数调整教程):起始 128,振
动时 128 → 64 → 0 递减。
3. 若仍不稳,才涉及位置环增益的递减。
换算关系(官方公式):速度环增益(%)=(1 + 负载惯量比 / 256)× 100。这条公式能帮你
判断当前设定处在什么水平。
“关于参数号的提醒:官方 0i-D 启动手册写的是 2021 = 负载惯量比(LDINT),但不同资料
对 2020 / 2021 的说法不一致。建议以参数画面显示的名称为准。”
四、起停过冲:加减速与反向间隙加速
现象:启动或停止瞬间冲过头再回来;换向位置有台阶。
两个主要方向:
① 加减速时间 —— 延长加减速时间可减小机械冲击,适用于重载工况。具体参数号因系统型
号而异,以本机手册为准,本文不列不确定的编号。
第 4 页
www.share5.cn
② 反向间隙加速(2048) —— 处理换向瞬间的形状问题:
注意判读位置:看的是换向瞬间的形状,不是稳态段。凸起和凹陷的处置方向相反,做反了会越
调越糟。
五、加工表面振纹:象限凸起与反向间隙
现象:加工面有规律纹路;圆弧加工在象限处出现凸起或台阶。
象限凸起的两面性(关键)
象限凸起既可能是”惯量比过低”,也可能是”反向间隙补偿问题”,两者处置方向不同:
不要一看到凸起就无脑加增益——先确认它是”整圆都不好”还是”只在换向点有台阶”。
反向间隙:电气补偿 vs 机械间隙
必须分清两件事:
• 反向间隙补偿参数是电气补偿,只能补偿、不能消除。
• 机械反向间隙(丝杠与螺母的间隙)是物理存在的。
如果机械间隙本身过大(丝杠磨损、轴承松动、联轴器松),再怎么调参数都补不回来,必须先
处理机械。
六、HRV 控制要不要开?
HRV(High Response Vector,高响应矢量控制)是 FANUC 的伺服控制技术,用于提高电流
环响应速度、改善刚性与跟踪精度。
它能解决什么
第 5 页
www.share5.cn
• 提高伺服控制的刚性与跟踪精度,适合高精度轮廓加工。
• 部分资料提到 HRV 控制可消除低刚性机床的低频振动。
• 主轴应用场景:频繁起停的场合,启用 HRV 可改善动态响应。
HRV1 / HRV2 / HRV3 / HRV4
电流环响应速度依次越来越快。级数越高响应越快,对机械的要求也越高。
启用方式( 版本差异很大)
网上常见的说法并不统一,例如:
• 有资料写 No.2013#0 (HRV3) = 1
• 有资料写启用 HRV3 需设置 11240#1 = 11240#4 = 1
这两种说法对应的是不同的系统/配置,不要混着用。
我的建议:
1. HRV 的启用涉及伺服功能位与选项,先确认你的机床是否具备相应选项。
2. 以本机伺服参数画面与手册为准,不要照抄网上的位号。
3. 改动前备份,改完逐轴验证。
开 HRV 的风险
• 级数越高,对机械刚性要求越高。机械本身有共振或刚性不足时,盲目提高响应可能放大振
动。
• 不是”越高越好” —— 要根据机床实际机械特性选择。
• 改 HRV 属于功能性改动,与单纯调增益不同,影响面更大。
“一句话:HRV 不是”消振开关”。它提升的是响应能力,而不是自动消除机械缺陷。机械有
问题时,开更高阶的 HRV 反而可能让问题更明显。”
七、自助诊断对照表(现象 → 候选原因排序)
第 6 页
www.share5.cn
按下面这张表走:先找到你观察到的现象,再按候选原因的顺序排查(顺序已按”由常见到少见、
由便宜到贵”排列)。
使用说明:
• 从上往下试,每改一项就验证一次,不要一次改多个参数——否则你不知道是哪一项起了作
用,也无法回退。
• 改完记录改前值,方便回退。
• 同一现象可能有多个原因叠加,处理完第一条仍有问题,再往下走。
八、什么时候该停止调参,去查机械
第 7 页
www.share5.cn
这是本文最重要的一节。
官方给的明确信号
“如果使用了所有的滤波器仍无法消除振动,请进行机械因素的排查。”
滤波器都用完了还振,就不要再在参数上耗时间了。
以下几类情况,先查机械而不是先调参数
该查哪些机械项(由便宜到贵)
1. 导轨润滑 —— 润滑不良是极其常见的原因,成本最低。
2. 联轴器 —— 是否松动、磨损、安装不同心。
3. 丝杠 —— 间隙、磨损、轴承座松动。
4. 轴承 —— 异响、游隙。
5. 机械刚性 —— 结构本身刚性不足,参数无法根本解决。
6. 刀具与切削参数 —— 振纹未必是伺服问题。
伺服振动能不能靠加阻尼垫解决?
不建议把它当作解决方案。加阻尼垫可能让振动”听起来小一点”,但:
• 没有消除激励源,共振点还在。
• 可能掩盖真实故障,让机械问题继续劣化。
• 正确顺序仍是:先确认机械状态 → 针对性处理 → 再用参数/滤波微调。
写在最后
第 8 页
www.share5.cn
把这套流程固化:
• 先分类:高频啸叫 / 低频颤振 / 起停过冲 / 加工振纹,四类方向不同,方向搞反越调越糟。
• 高频共振先滤波,再提增益,不是一味降增益;滤波器用完还振就停手查机械。
• 象限凸起有两面性:整圆不好 = 惯量比过低;只在换向点 = 2048 偏小。
• HRV 不是消振开关,它提升响应,机械有缺陷时反而可能放大问题。
• 排查顺序:机械 → 反馈与接地 → 参数。
• 调参前必须备份,每改一项验证一次,并记录改前值。
免责声明:本文依据 BEIJING-FANUC《伺服调试指导说明》、FANUC 官方 0i-D 启动手册及
公开技术资料整理。参数号、滤波器配置与功能位随系统型号(0i-C/D/F、16i/18i/21i/30i 等)
与软件版本而异,请以你手上机床的官方手册与参数画面显示为准。伺服参数直接影响运动稳定
性,调整前必须完成备份并在非生产、低速条件下逐步验证;涉及安全功能(如 Dual Check
Safety)的操作须遵守相关规程与权限要求。
相关阅读
• 三菱 M80/M70 伺服参数速查:共振抑制三件套与惯量辨识 —— 振动调不下去时,先确认
滤波与惯量比是否设对
• FANUC 伺服增益参数调整教程:2021 速度环、1825 位置环、惯量比关系 —— 本文的姊
妹篇,参数与波形判读的完整依据
• FANUC 伺服报警代码对照表 SV0301-SV0441(按报警号可搜索) —— SV0430 机械优先、
SV0401 排查顺序
• FANUC PMC 备份与恢复 —— 备份五件套,调参前必读
• FANUC 绝对位置丢失怎么办?1815#4(APZ) 参数设置 —— 1815 相关位说明
零基础系统学习入口:PMC 梯形图视频教程从零开始
延伸阅读:FANUC 反向间隙补偿 1851 怎么设?千分表实测 → 检测单位换算 → 写入 → 双
向验证的完整流程
同专题推荐
查看全部 →
使用说明
本文档仅作技术参考。不同系列、不同机床厂的配置存在差异,号段与位定义请以本机画面及对应系列官方手册为准;改动参数、PMC 程序或硬件接线前请先备份,并由具备资质的人员操作。内容版权归 www.cncshare.com 所有,转载请先联系作者。