 PDF
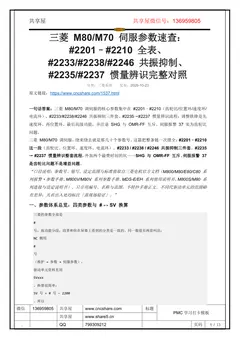
三菱 M80/M70 伺服参数速查:#2201–#2210 全表、#2233/#2238/#2246 共振抑制、#2235/#2237 惯量辨识完整对照
三菱 M80/M70 调伺服的核心参数集中在 #2201–#2210(齿轮比/位置环/速度环/电流环)、#2233/#2238/#2246 共振抑制三件套、#2235→#2237 惯量辨识流程;调整铁律是先速度环、再位置环、最后高级功能,并注意 SHG 与 OMR-FF 互斥、伺服报警 37 实为齿轮比问题。三菱 M80/M70 调伺服,绕来绕去就是那几十个参数号。这篇把整条链一次摆全:#2201–#2210这一段(齿轮比、位置环、速度环、电流环)、#2233 / #2238 / #2246 共振抑制三件套、#2235→ #2237 惯量辨识整套流程,外加两个最费时间的坑——SHG 与 OMR-FF 互斥、伺服报警 37是齿轮比问题
原版 PDF 下载通道暂未开放,可在线阅读全文;后续开放后此处会自动启用。
文档简介
三菱数控系统三菱 M80/M70 调伺服的核心参数集中在 #2201–#2210(齿轮比/位置环/速度环/ 电流环)、#2233/#2238/#2246 共振抑制三件套、#2235→#2237 惯量辨识流程;调整铁律是先速度环、再位置环、最后高级功能,并注意 SHG 与 OMR-FF 互斥、伺服报警 37 实为齿轮比问题。 三菱 M80/M70 调伺服,绕来绕去就是那几十个参数号。这篇把整条链一次摆全:#2201–#2210 这一段(齿轮比、位置环、速度环、电流环)、#2233 / #2238 / #2246 共振抑制三件套、#2235 → #2237 惯量辨识整套流程,外加两个最费时间的坑——SHG 与 OMR-FF 互斥、伺服报警 37 是齿轮比问题不是增益问题。 “口径说明:参数号、缩写、设定范围与标准值取自三菱电机官方文档(M800/M80/E80/C80 系列报警·参数手册、M800V/M80V 系列参数手册、MDS-E/EH 系
本文档共 13 页,整理自 www.cncshare.com,原文链接:https://www.cncshare.com/1537.html。本站提供逐页在线阅读,便于在手机与电脑上对照现场排查。
📖 展开文字版全文(共 13 页,便于复制与检索)
第 1 页
www.share5.cn
三菱 M80/M70 伺服参数速查:
#2201–#2210 全表、
#2233/#2238/#2246 共振抑制、
#2235/#2237 惯量辨识完整对照
分类:三菱系统发布:2026-10-23
原文链接:https://www.cncshare.com/1537.html
一句话答案:三菱 M80/M70 调伺服的核心参数集中在 #2201–#2210(齿轮比/位置环/速度环/
电流环)、#2233/#2238/#2246 共振抑制三件套、#2235→#2237 惯量辨识流程;调整铁律是先
速度环、再位置环、最后高级功能,并注意 SHG 与 OMR-FF 互斥、伺服报警 37 实为齿轮比
问题。
三菱 M80/M70 调伺服,绕来绕去就是那几十个参数号。这篇把整条链一次摆全:#2201–#2210
这一段(齿轮比、位置环、速度环、电流环)、#2233 / #2238 / #2246 共振抑制三件套、#2235
→ #2237 惯量辨识整套流程,外加两个最费时间的坑——SHG 与 OMR-FF 互斥、伺服报警 37
是齿轮比问题不是增益问题。
“口径说明:参数号、缩写、设定范围与标准值取自三菱电机官方文档(M800/M80/E80/C80 系
列报警·参数手册、M800V/M80V 系列参数手册、MDS-E/EH 系列使用说明书、M800S/M80 系
列连接与设定说明书)。只引用编号、名称与范围,不转抄手册正文。不同代驱动单元的范围略
有差异,凡有出入处均标注「需现场验证」。”
一、参数体系总览:四类参数与 # ↔ SV 换算
三菱的参数全部是
#
号,按功能分段,段界和你在屏幕上看到的分类是一致的。同一数值有两套叫法:
NC 侧用
#
号
(维护 → 参数 → 伺服参数),
驱动单元资料里用
SVxxx
。换算很简单:
SV 号 = # 号 − 2200
。所以
第 2 页
www.share5.cn
#2201 = SV001
、
#2238 = SV038
、
#2246 = SV046
、
#2257 = SV057
。
三菱参数家族与号段归属
动手之前先记住两条约定:
• (PR) 表示必须断电重启才生效。#2201、#2202 都带 (PR)。改完”没反应”,先查是不是
没断电。
• 有一类参数是位选择型,按十六进制写入。#2233 SV033 就是典型——往里写十进制数,结
果和你想要的完全不是一回事。
二、#2201–#2210 完整对照表
十个参数里,真正属于”该由你来调”的只有三个。
第 3 页
www.share5.cn
伺服参数 #2201–#2210(SV001–SV010)全表
全网流传最广的一处错标
:大量”三菱伺服参数设置指南”把
#2201
说成位置环增益、
#2202
说成速度环增益。
这是错的——
#2201
/
#2202
是电子齿轮比(PC1/PC2)。
官方报警·参数手册写得很清楚:
#2203
才是 PGN1 位置环增益 1,
#2205
才是 VGN1 速度环增益 1。把 PC1 当 PGN1,不仅调错对象,还会直接撞上伺服报警 37(见第七节)。
2.1 增益三环:调高调低各是什么现象
PGN1 / PGN2 / VGN1 调整方向与现象对照
手册给 VGN1 的调整原则值得原样照做:一旦出现振动,先降 20–30 %,最终取”振动刚好
停止那个值的 70–80 %”。 不要一味往高里顶。
第 4 页
www.share5.cn
三、调整铁律:先速度环,再位置环,最后才是高级功能
伺服是嵌套环——电流环在最里,速度环居中,位置环在外。内环响应必须快于外环,违反这条
是”机床怎么调都调不好”最常见的原因。
1. 先速度环。 把 #2205 VGN1 往上加,加到轴刚要振,退回到该值的 70–80 %。中途一旦
振动,降 20–30 % 重来。
2. 再位置环。 从标准值 33 起往上加 #2203 PGN1,直到加减速冲击不可接受为止,再回退
一点。插补轴之间 PGN1 必须设成同一个值——位置环增益不一致,圆和轮廓直接变形。
3. 最后才加高级功能。#2208 VIA、#2215 FFC、SHG 或 OMR-FF,全部以前两环已经稳定
为前提。
4. 共振逼着你把 VGN1 降下来时,PGN1 也要跟着降。 低速度环增益上叠高位置环增益,
加减速必然又振又过冲。
“现场经验:所谓”伺服调不好”的case,八成其实是机械问题——反向间隙、联轴器预紧、导
轨磨损、夹紧不足。先排除机械,再动增益,否则你会花一整天时间去补偿一个松掉的联轴器。”
四、共振抑制三件套:#2233 / #2238 / #2246
三菱驱动单元内置多个陷波滤波器(notch filter)。前两个的官方流程走完大约五分钟:
1. 把 #2205 VGN1 往上加到出现共振,稍退一点,保留该值。
2. 诊断 → Drv 监视 → 伺服单元,读 「AFLT frequency」。这是驱动单元自己测出的共振
第 5 页
www.share5.cn
频率(AFLT = 0 表示没检测到共振)。
3. 维护 → 参数 → 伺服参数,把 AFLT 值写进 #2238 SV038 FHz1(陷波滤波器频率 1)。
4. 再动一次轴。还振,就再读一次 AFLT,把第二个频率写进 #2246 SV046 FHz2(陷波滤波
器频率 2)。
5. 用 #2233 SV033 SSF2 调深度:从深往浅调,调到共振刚好消失即可。
#2233 SV033 陷波滤波器深度位与对应衰减量
四个能省掉返工的细节:
• 深度能用多浅就用多浅。 手册明确写了:陷波滤波器设到特别低的频率,会让原本潜伏
的另一处共振冒出来;深度补偿过大同样损害伺服稳定性。深不等于好。
• 陷波滤波器 3 固定为 1125 Hz,且没有深度补偿——它由 #2233 的 bit4(fhz3)开关,
不能调深浅。
• 设定范围随代次变化。 M800/M80/E80/C80 手册给 #2238/#2246 的范围是 0–5000 Hz;
部分驱动单元手册写 0–2250 Hz 或 0–4500 Hz,并注明只有 36 Hz 以上才有效。以你手
上驱动单元的手册为准。
• AFLT 读数需按驱动单元的可设分辨率取整。 现场流传较广的转换实例是实测 235 Hz 设为
225 Hz、396 Hz 设为 391 Hz——这只能当示意,具体分辨率需现场验证。
较新的驱动单元还带陷波滤波器 4、5;M80V 的 PLC 手册把
#2287
、
#2288
与
#2233
/
#2238
/
#2246
并列为共振滤波器相关参数,其确切名称需查你所用驱动单元的手册。
第 6 页
www.share5.cn
五、惯量比辨识:#2235 → #2237
#2237 SV037 JL
是负载惯量比,它不是可选项——扰动观测器、实时调谐、OMR-FF 都要读它。定义式:
SV037(JL)=(Jm + Jl)/ Jm × 100
,其中
Jm
为电机惯量,
Jl
为折算到电机轴的负载惯量。直线电机则填运动部件总质量(kg)。范围:
0–5000(%)
,直线电机 0–5000(kg)。
实测步骤
1. 先清零。 确认 #2232(SV032 不平衡转矩)、#2245(SV045 摩擦转矩)、#2237 三者
均为 0。
2. 开显示标志。 设 #2235 SV035 的 bit F = 1,即往 #2235 写 8 *(现场常写作 8000**)。
3. 测摩擦转矩 #2245。 工作台移到行程中央,各轴以 F1000 来回移动 200 mm(行程不够
第 7 页
www.share5.cn
可缩短),每次换向停 0.5 s。在诊断 → Drv 监视读两个方向的伺服负载电流:摩擦转矩 =
|(正方向 %)−(负方向 %)| / 2。例:正向 +20 %、负向 −20 % → |20 − (−20)| / 2
= 20 → #2245 设 20。
4. 测不平衡转矩 #2232(仅不平衡轴,典型是垂直轴),用同一程序:不平衡转矩 =((正
方向 %)+(负方向 %))/ 2。例:正向 +30 %、负向 −20 % → (30 + (−20)) / 2 = 5
→ #2232 设 5。#2232 的正负号还决定垂直轴提升功能的提升方向。
5. 读惯量比。 把程序里的 G01 改成 G00,快速进给倍率手动升到 100 %,在诊断画面读负
载惯量比,多跑几次取平均值。
6. 写进 #2237,然后把 #2235 复位回 0000。
7. 后续建议值: 扰动观测器 #2243 SV043 OBS1 = 100、#2244 SV044 OBS2 = 100。改动
观测器相关参数后,失动补偿要重新调整。
“现场经验法则:测出的负载惯量比若超过约 350,说明选配电机转矩偏小,应考虑换更大一号
电机。这是选型参考,不是硬性限值,需现场验证。”
若使用实时调谐,还要设
#2399 RTGM
(非零)与
#2400 RTJX
(大于
#2237
);速度增益会在估算惯量落在这两个界之间时自动切换。
第 8 页
www.share5.cn
六、SHG / OMR-FF / NC Analyzer2 的正确关系
这三个常年被混为一谈,其实它们根本不在同一层。
SHG / OMR-FF / NC Analyzer2 各自是什么
SHG(Smooth High-Gain).
更稳定地补偿位置环延迟,因此
即使 PGN1 设成和原来一样的值,实际位置环增益也会提高到约 2 倍
。参数比例是强制的:
PGN1 : PGN2 : SHGC = 1 : 8/3 : 6
。配套值:
#2208 VIA
由 1364 改为
1900
,
#2215 FFC
由 0 改为
100
。
第 9 页
www.share5.cn
OMR-FF.
按控制对象的振动特性,分别为位置、速度、电流生成合适的前馈指令,从而把
指令跟随性(PGM)
和
伺服刚性(PGN)
分开设定。启用方式:
#2313 SV113
的
bit0(omrffon)置 1
;随后
#2306 SV106 PGM
取与
#2203
PGN1 相同的值
,
#2312 SV112 IFF
标准
10000
(单位 0.01 %)。
SHG 与 OMR-FF 互斥。 MDS-E 手册写得很直白:使用 OMR-FF 时必须关闭 SHG 控
制,且此时 #2204 PGN2 必须设 0。同页还有两条告诫:务必先设好负载惯量比 #2237 再调
OMR-FF;OMR-FF 启用期间,估算惯量值显示为 0(也就是说开着 OMR-FF 没法测惯量)。
NC Analyzer2 是官方 PC 工具,把上面第四、五节的”凭感觉”变成”有数据”:调整向导、
速度环增益调整、陷波滤波器设定、圆度调整、伯德图测量、伺服波形采集,走以太网,Windows
10/11,有简体中文界面,支持 M800V/M80V/M800/M80/E80/C80 与 M700/M70/C70 系列。
手上没有测振仪时,它就是替代品。想了解各系统调试软件的全貌,可以看数控电气调试软件清
单(2026)。
七、伺服报警 37 与 #2201 / #2202 的关系
伺服报警 37 是电子齿轮溢出引起的初始参数错误。
官方手册在
#2201
和
#2202
两条参数的说明里都特意加了同一句警告:
第 10 页
www.share5.cn
““即使齿轮比在设定范围内,电子齿轮仍可能溢出,从而发生初始参数错误(伺服报警
37)。””
现场该怎么理解:
• 它不是增益问题,也不是驱动器故障。调 PGN1/VGN1 完全无济于事。
• 它在上电瞬间触发——NC 用 #2201/#2202 连同检测器分辨率去算电子齿轮比时溢出。
• 第一步永远是把 #2201/#2202 约成最小整数比。 哪怕两个数字各自都在 1–32767 之内,
写成未约分的大数对照样溢出。
• 仍然报,就核对机械实际减速比与检测器分辨率的乘积是否超出所用驱动单元的允许范围。
具体溢出门限随代次不同,需现场验证。
• 别忘了这两个参数都带 (PR):改完必须断电重启。
八、参数备份与回退纪律
伺服参数是机床上最容易毁掉、最难靠记忆重建的东西。
1. 每次调整前先备份,不是调完再备份。当前状态是你唯一确定的已知良好回退点。
2. 一次只改一个参数,并记录旧值、新值与你要解决的症状。
3. 断电纪律:带 (PR) 的参数(#2201、#2202 等)不重启不生效。”改了没变化”先查这个。
4. 重新调参之前先重新查机械。 一台原本安静的机床开始振,先怀疑机械,否则你会把它调
进一个谁也复现不出来的状态。
5. #2206–#2213 这一段电机标准值别乱动。 它们来自你那款电机的参数表,不是调参旋钮。
九、与 FANUC 参数的对照
从发那科转过来的人最想要的就是这张表——但比表更重要的是表底下那句警告。
FANUC ↔ 三菱伺服参数类比表
数值不能直接搬。 两边的定义确实不一样:
• FANUC 2021 是负载惯量比,与速度环增益的关系是:速度环增益(%)=(1 + 负载惯量比
/ 256)× 100——所以 2021 = 128 对应 150 %。
• 三菱 #2237 是 (Jm + Jl)/ Jm × 100,即含电机自身在内的总惯量百分比。数值 100 意
味着”没有外部负载”。
概念相关,数值不兼容。这张表只用来找”该打开哪个参数”,具体数值必须在你自己的机床上
实测设定。发那科那边的详细推导,见 FANUC 伺服增益参数调整教程:2021 速度环、1825 位
置环、2020 惯量比的关系与调整顺序。
另外,动手调增益之前先分清振动到底在说什么,见数控机床伺服振动、过冲、异响怎么调;三
菱侧的报警体系见三菱 M80 数控系统常见报警处理:ALM401 / S01 / Z70 / AL 驱动码完整对照
(本篇讲的是伺服调参,报警排查在那篇)。
三菱 M80 位置环增益和速度环增益分别是哪个参数?
#2203
第 11 页
www.share5.cn
(SV003,PGN1)是位置环增益 1,
#2205
(SV005,VGN1)是速度环增益 1。
#2204
(SV004,PGN2)是位置环增益 2,只在启用 SHG 控制时使用,取值
PGN1 × 8/3
,不用 SHG 时设 0。要特别当心网上广泛流传的错误标法——把
#2201
/
#2202
说成增益,那两个其实是
电子齿轮比
(PC1 马达侧、PC2 机械侧),与增益无关。
三菱机床有共振怎么调?#2238 怎么填?
先把
#2205 VGN1
加到出现共振,稍退一点。然后到
诊断 → Drv 监视 → 伺服单元
读
AFLT frequency
,把这个频率写进
#2238
(SV038,陷波滤波器频率 1)
。再动一次轴,如果还振,第二次读到的 AFLT 值写进
#2246
(SV046,陷波滤波器频率 2)
。最后用
#2233
(SV033)
调深度:bit3-1 管滤波器 1、bit7-5 管滤波器 2,位码从
000
(−∞,最深)经
100
(−6.0 dB)到
111
第 12 页
www.share5.cn
(−1.2 dB,最浅),
按十六进制写入
。原则是取能消除共振的
最浅
深度——过深会损害稳定性,频率设太低还会把原本潜伏的另一处共振逼出来。
三菱 M80 怎么测负载惯量比?
先把
#2232
、
#2245
、
#2237
清成
0
,再把
#2235
的 bit F 置 1
(SV035 写成
8
*
,现场常写 8000
)。工作台移到行程中央,各轴以 F1000 来回移动 200 mm,在诊断画面的 Drv 监视读两方向的伺服负载电
流:
摩擦转矩
#2245
= |(正 %)−(负 %)| / 2
;不平衡轴还要算
不平衡转矩
#2232
=((正 %)+(负 %))/ 2
。然后把移动指令改成
G00
、快速倍率升到 100 %,读显示的负载惯量比并取
平均值
,写进
第 13 页
www.share5.cn
#2237
(SV037 JL)
,再把
#2235
复位回
0000
**。之后建议设
#2243 = 100
、
#2244 = 100
,并重新调整失动补偿。
*最后更新:2026-10-23*
延伸阅读:三菱 M80 梯形图怎么写进 CNC?GX Developer 写 RAM、转 ROM 与 Checksum
ERROR 排查(改完梯形图记得最后一步转 ROM 固化,否则断电丢失;Checksum ERROR 先
停 PLC、用 verify 找 NOP 步)
三菱 M80 刀库乱刀排查(真假分流 + T 登录)
同专题推荐
查看全部 →
使用说明
本文档仅作技术参考。不同系列、不同机床厂的配置存在差异,号段与位定义请以本机画面及对应系列官方手册为准;改动参数、PMC 程序或硬件接线前请先备份,并由具备资质的人员操作。内容版权归 www.cncshare.com 所有,转载请先联系作者。