 PDF
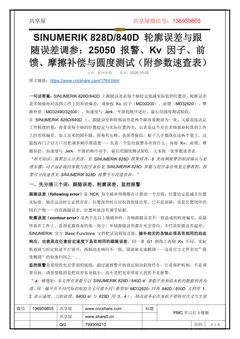
SINUMERIK 828D/840D 轮廓误差与跟随误差调参:25050 报警、Kv 因子、前馈、摩擦补偿与圆度测试(附参数速查表)
SINUMERIK 828D/840D 上跟随误差是每个轴给定值减实际值的位置差,轮廓误差是多轴插补时落到工件上的形状偏差;调参按 Kv 因子(MD32200)、前馈(MD32620)、摩擦补偿(MD32490/32500)、加速度与 Jerk、平滑的顺序进行,最后用圆度测试验收。在 SINUMERIK 828D/840D 上,跟随误差和轮廓误差是两个最容易被混为一谈、又最直接决定工件精度的量:前者是每个轴的位置给定与实际位置的差,后者是这个差在多轴插补时落到工件上的形状偏差。加工出来的圆不圆、拐角有尖峰、表面带振纹,根子几乎都落在这两个量上。这篇按西门子官方口径把调参顺序理清楚——先看三个监控报警各在报什么,再按 Kv、前馈、摩擦
原版 PDF 下载通道暂未开放,可在线阅读全文;后续开放后此处会自动启用。
文档简介
西门子 828D / 840DSINUMERIK 828D/840D 上跟随误差是每个轴给定值减实际值的位置差,轮廓误差是多轴插补时落到工件上的形状偏差;调参按 Kv 因子(MD32200)、前馈(MD32620)、摩擦补偿(MD32490/32500)、加速度与 Jerk、平滑的顺序进行,最后用圆度测试验收。 在 SINUMERIK 828D/840D 上,跟随误差和轮廓误差是两个最容易被混为一谈、又最直接决定工件精度的量:前者是每个轴的位置给定与实际位置的差,后者是这个差在多轴插补时落到工件上的形状偏差。加工出来的圆不圆、拐角有尖峰、表面带振纹,根子几乎都落在这两个量上。这篇按西门子官方口径把调参顺序理清楚——先看三个监控报警各在报什么,再按 Kv、前馈、摩擦补偿、加速度与 Jerk、平滑的顺序动手,最后用圆度测试验收。文末附一张参数速查表。 “相关阅读:报警怎么分类查,见 SINUMERIK 828D 报警排查:8 类高频报警的原因确认与处理步骤;动手
本文档共 9 页,整理自 www.cncshare.com,原文链接:https://www.cncshare.com/1764.html。本站提供逐页在线阅读,便于在手机与电脑上对照现场排查。
📖 展开文字版全文(共 9 页,便于复制与检索)
第 1 页
www.share5.cn
SINUMERIK 828D/840D 轮廓误差与跟
随误差调参:25050 报警、Kv 因子、前
馈、摩擦补偿与圆度测试(附参数速查表)
分类:机床参数发布:2026-10-25
原文链接:https://www.cncshare.com/1764.html
一句话答案:SINUMERIK 828D/840D 上跟随误差是每个轴给定值减实际值的位置差,轮廓误差
是多轴插补时落到工件上的形状偏差;调参按 Kv 因子(MD32200)、前馈(MD32620)、摩
擦补偿(MD32490/32500)、加速度与 Jerk、平滑的顺序进行,最后用圆度测试验收。
在 SINUMERIK 828D/840D 上,跟随误差和轮廓误差是两个最容易被混为一谈、又最直接决定
工件精度的量:前者是每个轴的位置给定与实际位置的差,后者是这个差在多轴插补时落到工件
上的形状偏差。加工出来的圆不圆、拐角有尖峰、表面带振纹,根子几乎都落在这两个量上。这
篇按西门子官方口径把调参顺序理清楚——先看三个监控报警各在报什么,再按 Kv、前馈、摩
擦补偿、加速度与 Jerk、平滑的顺序动手,最后用圆度测试验收。文末附一张参数速查表。
“相关阅读:报警怎么分类查,见 SINUMERIK 828D 报警排查:8 类高频报警的原因确认与处
理步骤;动手前必做的参数与程序备份见 SINUMERIK 828D 参数与程序备份恢复完整教程;报
警号分段速查见 SINUMERIK 828D 报警号分段速查表。”
一、先分清三个词:跟随误差、轮廓误差、监控报警
跟随误差(following error)是 NCK 每个插补周期都在计算的一个差值:位置给定值减去位置
实际值。轴在运动时它必然存在,位置保持时它应收敛到接近零。它不是故障,而是位置闭环的
固有产物——没有跟随误差,位置环就没有调节依据。
轮廓误差(contour error)是两个及以上轴插补时,各轴跟随误差不一致造成的轨迹偏差,是最
终落在工件上、看得见摸得着的那一部分。单轴跟随误差都在允差带内,不代表轮廓没有超差。
SINUMERIK 官方 Basic Functions 文档把话说得很直接:插补相关的各轴必须具有相同的动态
响应,也就是在任意给定速度下具有相同的跟随误差。同一条 G1 斜线上两轴 Kv 不同,实际
轨迹就与给定轨迹平行错开;两轴动态响应不一致,圆就被走成椭圆——这是官方文件里对”圆
变椭圆”的标准归因之一。
监控报警是系统给允差带划的底线:超过就报警并按设定制动斜度停车。它是保护机制,不是调
参目标。调参要做的是把误差本身做小,而不是把允差带放大到看不见报警。
“ 硬规矩:本文所有参数号以 SINUMERIK 828D / 840D sl 参数手册和你本机的数据列表为
准。同一编号在不同代际的取值含义可能不同(典型如 MD32620:经典 840D / 810D 文档里 1、
2 表示速度、力矩前馈,840D sl 与 828D 用 3、4),修改前务必在本机手册核对含义与生效
第 2 页
www.share5.cn
方式。”
二、25050 / 25040 / 25080:三个监控报警各在报什么
现场把这三个报警搅成一团,是最常见的误判起点。西门子工业支持论坛的官方归口帖按”超差
发生的阶段”把它们分得很清楚:
表 1 三个轴位置监控报警的阶段区别
25050 轮廓监控的三类根因按频率排:① 机械负载偏大或电机选型偏小,负载拉不起来;②
MD32300 轴加速度设得过大,电机瞬时过载;③ 伺服驱动故障,没有电流输出或输出不足。第
三种情形常伴随驱动侧过电流类报警,可从诊断画面看启动瞬间的给定转速与实际电流是否跟随。
官方给出的改善顺序值得原样记住:先查负载、润滑与供电;偶发报警可适当放大 MD36400;
若在停止刹车时才出现,可提高增益 MD32200;仍不行再降低 MD32300;最后才怀疑位置检
测元件(半闭环一般不存在这种情形)。
两个论坛记录的现场案例比参数更有说服力:
• X 轴运行约 8 小时后偶发轮廓监控:先后排除负载与润滑,监测到供电电压约 407 V 波动,
更换电源模块无效。结论指向供电与负载的间歇性匹配问题——这类偶发报警不宜简单放大
允差带了事,要盯着波动源头。
• Y 轴运行中震动并报警:MD36400 = 0.02 mm 属正常值,查下来真因是电机与丝杠连接处
轴承座存在间隙,调整间隙后再未出现。参数正常而报警仍在,先查机械。
三、跟随误差的定量关系:Kv 因子 MD32200
第 3 页
www.share5.cn
把跟随误差从一个概念变成一个可以算的数,靠的是位置环增益,也就是 Kv 因子:
跟随误差 ≈ 进给速度 ÷ Kv
MD32200($MA_POSCTRL_GAIN)的单位是 (m/min)/mm,官方口径是:MD32200 = 1 表示
轴以 1 m/min 进给时产生 1 mm 跟随误差。代入一组现场常见的数:F3000 mm/min(即 3
m/min)下,Kv = 1 对应约 3 mm 跟随误差,Kv = 2 对应约 1.5 mm。
西门子官方问答对”提高 Kv 能换来什么”给了四条:更小的跟随误差、更小的圆弧半径误差、
更快的程序段转换、更高的轮廓准确度。这也是 Kv 成为轮廓精度第一杠杆的原因。
但 Kv 不是越大越好。过高的 Kv 会放大机械共振与间隙的影响,表现为轴震动、尖角颤动、表
面振纹,极端情况下位置环自激。调 Kv 的铁律是一次只动一个轴、动完就用圆度测试验收(见
第九节)——两个轴一起调,椭圆的来源就说不清了。
另外记住一条匹配底线:交流同步伺服电机的电机惯量与负载折算惯量之比以 1:1 左右为宜,
最大一般不超过 1:3。超出这个区间,先把驱动侧的惯量辨识与自动优化做扎实,再谈手工精调
——这正是 828D 自动伺服优化功能覆盖的工作。
四、允差带与准停窗口:MD36400 / MD36000 / MD36010
MD36400($MA_CONTOUR_TOL)定义 NC 位置给定与位置实际值之间的最大允差;位控运
行下一旦超出即触发 25050 轮廓监控,轴按当前设定的制动斜度制动。注意它的定位是底线:
放大它只能少报警,不能提高精度。
第 4 页
www.share5.cn
准停窗口是另一组参数,服务的是”程序段何时算走完”:
• MD36000($MA_STOP_LIMIT_COARSE):粗准停窗口,对应 G602。
• MD36010($MA_STOP_LIMIT_FINE):精准停窗口,对应 G601;窗口比粗准停小,换段
更慢但边界更清晰。
• MD36030($MA_STANDSTILL_POS_TOL):停稳(静止)监控允差,对应 25040。
出现 25080 定位监控时,适度放大 MD36000 / MD36010 可以减少报警——但官方同样提醒:
若该轴原来一直正常、而后逐渐出现这个报警,根因多在机械传动链磨损、间隙变大或光栅尺安
装松动,放大公差带不是根本解法。
一条现场经验分界线:参数正常而报警持续,查机械;机械正常而精度不达标,才动参数。这两
件事的排查成本差着一个数量级。
五、前馈控制:把跟随误差压小的正路,MD32620 系列
只靠 Kv 压误差,代价是动态性能。真正把加速段与曲线段的跟随误差消掉的,是前馈控制
(FFW)。官方 Function Manual 给的主线如下:
• MD32620($MA_FFW_MODE):前馈模式。0 = 无前馈;3 = 速度前馈;4 = 力矩 / 速度
组合前馈(经典 840D / 810D 文档中为 1、2,以本机手册为准)。
• MD32610($MA_VELO_FFW_WEIGHT):速度前馈权重因子,重新调试时官方默认 1
(100%)。
• MD32630($MA_FFW_ACTIVATION_MODE):是否允许零件程序用 FFWON / FFWOF 投
切前馈。西门子要求投切在轴或主轴静止时进行,避免运动中被扰动。
• MD32810($MA_EQUIV_SPEEDCTRL_TIME):速度环等效时间常数,速度前馈的平衡时
间由它标定,需从速度给定阶跃响应中测出。
• MD32800($MA_EQUIV_CURRCTRL_TIME):电流环等效时间常数,组合前馈时参与模
型。
官方给出的重新调试路径:先置 MD32620 = 3、MD32610 = 1,再只调 MD32810 的平衡时间。
而 828D 的自动伺服优化要求先把 MD32620 设为 4(力矩前馈)——这是两条官方流程的差
别,别混。
前馈不是免费午餐:模型与实测不符时会带来过冲甚至不稳定。判断标准只有圆度测试与试切,
不是”看起来响应快了”。
六、摩擦补偿与过象限误差:MD32490 / MD32500 系列
过象限处(圆的 0°、90°、180°、270°)出现尖峰或凹陷,是摩擦与反向间隙在换向瞬间
的集中表现。SINUMERIK 的对应手段是摩擦补偿,分传统手动与 QEC 自学习两条路:
• MD32490($MA_FRICT_COMP_MODE):补偿方式,2 = 自学习过象限补偿(QEC)。
• MD32500($MA_FRICT_COMP_ENABLE):本轴摩擦补偿总开关。828D 上”轴移动起
第 5 页
www.share5.cn
点与终点引起震动并伴有咚的响声”,官方问答给出的第一个试验就是把 MD32500 设为 0
关闭摩擦补偿,用来区分是补偿本身的问题还是机械问题。
• MD32510($MA_FRICT_COMP_ADAPT_ENABLE):自适应补偿开关,初次 setup 时建
议关闭。
•
MD32520 ($MA_FRICT_COMP_CONST_MAX ):补偿振幅;MD32540
($MA_FRICT_COMP_TIME):时间常数。
• MD32580($MA_FRICT_COMP_INC_FACTOR):短距离移动时补偿的权重因子(QEC 学
习阶段可置 0)。
• MD38010($MA_MM_QEC_MAX_POINTS):QEC 补偿最大点数(默认 400,每轴最多
1025 点;点数越多精度越高,学习耗时与内存占用也越大)。
• MD32450($MA_BACKLASH):反向间隙,机械侧补偿项,需打表实测后按流程处理。
补偿效果用圆度测试验收,四种典型偏差直接对应参数问题:尖峰没消掉,是振幅 MD32520 偏
低;出现反向过补偿(反向尖峰),是振幅过高;偏差恢复后马上又涨,是时间常数 MD32540 过
短;补偿沿轮廓延续过长,是时间常数过长。
前馈与摩擦补偿要配套:官方 QEC 应用示例里的标准搭配是 MD32610 = 1(速度前馈 100%)
+ MD32620 = 3(速度前馈)+ MD32630 = 0(前馈常激活)。只开补偿不开前馈,象限尖峰往
往压不干净。
第 6 页
www.share5.cn
七、加速度与 Jerk:MD32300 / MD32400 系列 / MD20600
加速度与急动度(Jerk)决定轴起停的软硬,是震动、异响与超调的主战场:
• MD32300($MA_MAX_AX_ACCEL):最大轴加速度,按动态响应模式分段设置(DYNNORM
等模式各一段),配合 MD32310 过载系数限制速度跳跃。
• MD32400($MA_AX_JERK_ENABLE):轴向急动限制总开关。
• MD32402($MA_AX_JERK_MODE):位置给定滤波器类型。1、2、3 为轴向急动滤波器,
其中 2 是官方推荐的新滤波器,1 为兼容默认;4 为双重移动平均,5 为 FIR 低通。
• MD32410($MA_AX_JERK_TIME):滤波器时间常数(秒);类型 4 另配 MD32411,
类型 3 另配 MD32412 与 MD32414。
• MD32431($MA_MAX_AX_JERK):轨迹运动中的最大轴急动度,按动态模式分段,[0] 对
应 DYNNORM。
• MD32432($MA_PATH_TRANS_JERK_LIM):连续路径运行中程序段过渡处的最大轴急
动度。
• MD32430($MA_JOG_AND_POS_MAX_JERK):定位轴运动中的最大轴急动度;MD32420
($MA_JOG_AND_POS_JERK_ENABLE) 为其使能。
• MD20600($MC_MAX_PATH_JERK):最大轨迹急动度(通道级);MD20602 与 MD20603
控制轨迹曲率对加速度、急动度的影响。
一条公开维修记录把 Jerk 优化的效果说得很具体(一台 840D 龙门加工中心,模具程序):R100
mm、F3000 mm/min 圆检半径误差 0.032 mm,0° 与 180° 处有尖角;先调摩擦补偿振幅
MD32520(30 改为 50),半径误差降到 0.017 mm、尖角减小;再做 Jerk 优化——MD32400
置 1、MD32420 置 1、MD32430 由 1000 改为 30、MD32431 由 10000 改为 10、MD32432
由 10000 改为 10、MD32300 由 0.5 改为 0.8,同时把程序里的 G64 改为 G642——最终圆
度与光洁度均合格。记录者的结论值得抄下来:模具加工机床应把 Jerk 优化纳入出厂检验,并
配置 COMPCAD 选项。
注意这组数值来自那一台机床的现场记录,不是通用推荐值——照抄前先读本机手册与当前值。
八、平滑与拐角:G60 / G62 / G64 与 MD33100 / SD42465
CAM 出来的程序拐角密、程序段短,拐角处的处理方式直接决定接刀痕与拐角变形:
• G60(模态)/ G9(非模态)准停:程序段末减速到零速并确认进入允差带才换段,配合 G601
(精准停,窗口 MD36010)与 G602(粗准停,窗口 MD36000)。边界清晰,但频繁起停
最伤表面与效率。
• G62 连续路径加拐角减速:只在内拐角处按各轴加速度能力自动减速,不降到零速,是”要
边界又怕撞”的折中。
• G64 连续路径:不因换段减速,同时激活 LookAhead 预读统筹速度,效率最高,拐角靠平
滑手段收敛。
第 7 页
www.share5.cn
• G641 加 ADIS / ADISPOS:可编程平滑距离,直接写”从距程序段过渡处多远开始平滑”。
• G642 / G643 / G644 / G645 :按公差自动平滑。其中 MD33100
($MA_COMPRESS_POS_TOL) 是轴专用最大轮廓偏差,对 G642、G643、G644、G645
与压缩器 COMPON、COMPCURV、COMPCAD 生效;注意 G641 不用它(G641 用
ADIS)。通道级还有 SD42465($SC_SMOOTH_CONTUR_TOL) 轮廓公差与 SD42466
($SC_SMOOTH_ORI_TOL) 定向公差。
•
MD20480 ($MC_SMOOTHING_MODE ):G64x
平滑特性;MD20482
($MC_COMPRESSOR_MODE):压缩器模式;MD20550($MC_EXACT_POS_MODE):
G0 / G1 的准停条件。
• COMPCAD 与 CYCLE832:CAM 密集短段的正确归宿。CYCLE832 把压缩器、平滑与动
态模式打包调用,且不在机内留下坏的参数状态——模具程序优先走它。
取舍只有一句话:准停太严,接刀痕;平滑太狠,拐角变形。公差类参数从保守值起步,用试切
件验收,不要一次给到底。
九、圆度测试与调参实操流程
圆度测试(circularity test)是 828D / 840D 自带的验收工具(优化测试菜单内),也是手工调
参唯一可信的裁判。条件先固定:同一半径、同一进给、同一把刀;先关补偿测基线,再逐项开、
逐项复测。
表 2 圆度测试图判读
标准流程按顺序走,一次只改一项,每步复测:
1. 备份。调参前按备份流程存档当前参数集,这是唯一的后悔药。
2. 机械先行。润滑、导轨、丝杠轴承座间隙、光栅尺安装——参数正常而报警或精度异常时,
答案基本在这里。
3. 测反向间隙。需要时打表测量,按机床厂流程处理 MD32450。
4. 基线圆测。关补偿跑 R100 mm、F3000 mm/min,记录半径误差与象限尖峰。
5. 摩擦补偿 / QEC。先常规(MD32490 / MD32500 系列),学习型按官方学习流程走,复测。
6. 前馈。MD32620 / MD32610 / MD32810 按第五节的官方路径投用,复测。
7. Kv 与 Jerk。两轴对齐 MD32200;按需启用 MD32400 系列并调 MD32410 / MD32431,
复测。
8. 平滑与压缩。最后才动 G642 / MD33100 / CYCLE832 这类收尾手段——它补偿前几步的
残留,不替代前几步。
不想手工走全程,就用系统自带的自动伺服优化(828D:MENU SELECT 到调试,进优化测试,
选自动伺服优化),它覆盖电流环、转速环、位置环与圆度测试;前置条件为轴已回参考点、软
限位 MD36100 / MD36110 已设、MD32620 = 4。自动优化是地基,手工精修是装修,顺序别
反。
第 8 页
www.share5.cn
十、参数速查表与常见误区
表 3 本主题参数速查表
五个常见误区,按现场代价排:
1. 报警就放允差带。MD36400 放大只能消警,精度损失还在;25050 的根因排查顺序见第二
节。
2. Kv 一味调大。两轴不同步、不匹配地调大,椭圆只会更明显,过高还引入震动。
3. 一次改一串。摩擦补偿、前馈、Jerk 一起动,圆测图没法归因。一次一项、每步复测。
4. 拿别台机床的数值照抄。第七节的龙门案例数值来自那一台机床;惯量、行程、导轨形式不
同,最优值就不同。
5. 不备份。参数调坏回不去,是现场最贵的错误。
“参数与报警的完整对应关系,可在报警号分段速查表与报警排查流程里继续查;改参数前
的备份流程见备份恢复教程,手册版本对应见 828D 中文手册下载。”
延伸阅读
• SINUMERIK 828D 报警排查:8 类高频报警的原因确认与处理步骤:报警分类与处置总入口
• SINUMERIK 828D 报警号分段速查表:000000–799999:报警号定位
• SINUMERIK 828D 参数与程序备份恢复完整教程:调参前必做的备份
第 9 页
www.share5.cn
• SINUMERIK 828D/802D 数据丢了还能救吗?:数据丢失场景的补救
• SINUMERIK 828D 中文手册下载(2026 最新):版本对应与手册获取
• SINUMERIK 828D 电池报警 2100/2101/2102 怎么处理?:另一类高频 828D 报警
常见问题
25050 轮廓监控报警,先把 MD36400 调大行不行?
可以当权宜,不能当手段。MD36400 是允差带,放大它只是让同样的误差不再触发报警,精度
损失一点没变。官方顺序是先查机械负载、润滑与供电;偶发报警才考虑适度放大 MD36400;
若报警出现在停止刹车时刻,优先提高 MD32200;仍无效再降低 MD32300;最后才怀疑位置
检测元件。机械正常、参数也正常却持续报警,多半是伺服驱动或供电问题,接报警排查流程继
续查。
Kv 因子已经调得很高,圆还是椭圆怎么办?
椭圆是两轴动态不一致的结果,单轴 Kv 高不代表两轴匹配。先确认两轴 MD32200 与所用动态
模式一致,再看两轴前馈(MD32620 / MD32810)是否都投用且模型一致;仍不行就查机械——
丝杠轴承座间隙、主轴倾摆都会造成单向或椭圆偏差,这时再调位置环只会把问题放大。圆度测
试一次只改一轴,才能判断改对了没有。
圆度测试四个象限有尖峰,是间隙还是摩擦?
象限尖峰(过象限误差)以摩擦成因为主,间隙通常表现为整圆的平行偏移或单向偏差。处理顺
序:先打表测反向间隙,确认 MD32450 是否需要动;再按摩擦补偿流程投用 MD32490 /
MD32500 系列,用圆测图调 MD32520 振幅与 MD32540 时间常数——尖峰没消是振幅低,
出现反向尖峰是振幅高,偏差恢复后又涨是时间常数短。机械侧确实存在且补偿压不干净时,回
到机械。
最后更新:2026-10-26
延伸阅读:840D sl 安全集成报警 27097/27801/27810/27350 怎么查(SPL 启动未执行、安全
模式与 PLC 配置不一致、F_DP 通信错误,逐一对应机床数据 MD28082/28083/11602、
MD13370、MD36901/37950、MD13336–13348)
延伸阅读:西门子 828D 常用机床数据 MD 速查 —— 本文按功能把 828D 最常用的 MD(轴
/主轴/回零/软限位)分组列出,并纠正「MD32200 是位置环增益不是速度上限」这类高频误改,
配 MD 号段含义图,适合调试前速查。
相关:828D 模拟主轴 / 模拟轴配置 —— 常用 MD 之外,接变频器/第三方驱动器时还要配
301xx 设定值输出组与 302xx 反馈组,本文给出完整取值口径。
同专题推荐
查看全部 →
使用说明
本文档仅作技术参考。不同系列、不同机床厂的配置存在差异,号段与位定义请以本机画面及对应系列官方手册为准;改动参数、PMC 程序或硬件接线前请先备份,并由具备资质的人员操作。内容版权归 www.cncshare.com 所有,转载请先联系作者。